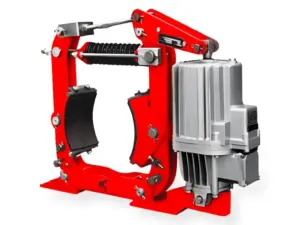
Em guindastes, transportadores, guinchos e máquinas de manuseio a granel, o "choque do freio" raramente é apenas um problema de conforto. A frenagem brusca pode criar consequências mensuráveis: impacto de retrocesso do redutor, rasgos de acoplamentos, desgaste de trilhos, deslizamento de correias, vibração estrutural e temperaturas de pico mais altas na interface de fricção. Se você está vendo vitrificação repetida de forros, rodas/discos de freio rachados ou afrouxamento "misterioso" de fixadores, o perfil de parada é frequentemente parte da causa raiz.
This article explains how to design cushioned (soft) braking in a way that is still safe and repeatable. We’ll focus on methods you can implement with real industrial brakes—especially electro-hydraulic drum brakes like YWZ13 and fail-safe disc brakes like SH—plus system-level measures (VFD coordination, staged braking, hydraulic damping, and mechanical compliance).
[Image Placeholder] Example stop profiles: “step braking” vs “two-stage braking” vs “S-curve braking” (deceleration vs time).
1) Primeiro, defina o que "choque" significa em frenagem (desaceleração e retrocesso)
A maioria das reclamações de choque vem de duas coisas:
- Alta desaceleração (parando muito rapidamente para a rigidez do sistema e retrocesso)
- Alto retrocesso (a desaceleração muda muito repentinamente—o torque vai de "zero" a "total" quase instantaneamente)
Duass definições simples ajudam você a quantificar o problema:
a=\frac{\Delta v}{\Delta t} j=\frac{\Delta a}{\Delta t}Where a is deceleration and j is jerk. Even if your average deceleration is acceptable, a very high jerk at the start of braking is what creates the “bang” felt in gearboxes and structures.
Quick reality check (numbers you can use in meetings): If a trolley travels at 0.8 m/s and stops in 0.2 s, the average deceleration is 4 m/s². If you stop in 1.0 s instead, it becomes 0.8 m/s². That change is often the difference between repeated mechanical impact and stable operation.
2) Converter "comportamento de parada" em demanda de torque (por que o tempo de frenagem muda tudo)
Para sistemas rotacionais, o torque de frenagem está ligado à inércia e desaceleração angular:
T \approx J \cdot \alpha = J\cdot\frac{\Delta \omega}{\Delta t}Portanto, se você dobrar o tempo de parada, você reduz aproximadamente pela metade a demanda média de torque—e geralmente reduz o choque de pico também (supondo que o engajamento do freio seja controlado).
Example (typical for conveyors and travel drives)
Assume equivalent inertia at the brake shaft is J = 80 kg·m². Brake engages at 500 rpm (ω ≈ 52.36 rad/s).
If you stop in 1.0 s:
\alpha \approx \frac{52.36}{1.0}=52.36\ \text{rad/s}^2,\quad T \approx 80\times 52.36 \approx 4189\ \text{N·m}
If you stop in 4.0 s:
\alpha \approx \frac{52.36}{4.0}=13.09\ \text{rad/s}^2,\quad T \approx 80\times 13.09 \approx 1047\ \text{N·m}
Same system. Same speed. A 4× stopping time reduces average torque demand by about 4×. That’s why cushioning is often a system design choice, not a brake size choice.
3) Identifique onde o choque é criado (antes de mudar o hardware)
Na solução de problemas em campo, o choque geralmente vem de um desses padrões:
- O freio aplica em alta velocidade (sem pré-frenagem elétrica; o freio está fazendo toda a desaceleração)
- O torque do freio é "em degrau" (sem rampa de torque, sem estágios, sem controle de engajamento)
- Impacto de retrocesso do redutor (reversão de torque / absorção de folga bem quando o freio se fixa)
- O freio aplica de forma desigual (problemas de alinhamento/folga causando uma sensação de "agarrar")
- O tempo de controle está errado (VFD remove torque muito cedo/tarde em relação ao ajuste do freio)
[Image Placeholder] Torque vs time plot highlighting: (A) brake delay, (B) torque step, (C) backlash spike, (D) stabilized decel zone.
4) Método de amortecimento #1 (mais eficaz): coordenar desaceleração do VFD ajuste do freio a velocidade quase zero
Se seu mecanismo tiver um VFD, a estratégia de "frenagem suave" mais limpa geralmente é: deixe o acionamento lidar com a maior parte da desaceleração, depois ajuste o freio mecânico apenas quando a velocidade estiver muito baixa (ou zero). Isso minimiza o calor no freio e reduz o choque porque o freio não está tentando absorver toda a energia cinética.
Practical commissioning parameters to define:
- Tempo de rampa de desaceleração (segundos)
- Limite de velocidade do freio (por exemplo, < 3–10% da velocidade nominal, dependendo da aplicação)
- Atraso na aplicação do freio (ms) e confirmação (interruptor de freio-aberto/freio-fechado, se disponível)
- Prova de torque: mantenha um pequeno torque de retenção até que o fechamento do freio seja confirmado (comum para guinchos)
For fail-safe brakes like SH travões de disco hidráulicos de segurança (fail-safe), this approach keeps the brake in its “best role”: safe holding and emergency stopping, while routine decel happens electrically.
[Internal Link Placeholder] Link to your fail-safe brake article or SH product application notes.
5) Método de amortecimento #2: torque de frenagem em duas etapas (dois estágios)
A frenagem em duas etapas aplica torque em fases: um torque inicial mais baixo para remover a velocidade suavemente, depois um torque mais alto para segurar/manter. Isso reduz o choque e limita o "bang" do retrocesso. É amplamente utilizado em manuseio a granel e algumas funções de deslocamento de guindastes.
Existem duas maneiras práticas de implementá-lo:
- Design de freio dedicado de duas etapas (estágios mecânicos/hidráulicos embutidos no freio).
- Atuação sequencial de dois freios (aplique o Freio A primeiro, depois o Freio B após um atraso definido).
In our catalog, an example concept is the YW-E two-step electro-hydraulic drum brake, often selected where “soft stop” is required to protect belts, gearboxes, and structures.
[Internal Link Placeholder] YW-E Two-Step Electro-Hydraulic Drum Brake (product page)
Starting settings (field-tunable, not universal):
- Torque do Estágio 1: ~30–60% do torque total do freio
- Duração do Estágio 1: ~0,3–2,0 s (mais longo para deslocamentos/transportadores de maior inércia)
- Estágio 2: torque total para parar/manter
Os valores corretos dependem da inércia, velocidade e distância de parada permitida. Valide com dados de velocidade-tempo e verificações de temperatura (uma "parada suave" que arrasta por muito tempo pode aumentar o calor).
6) Método de amortecimento #3: amortecimento hidráulico (usar com cuidado em sistemas de segurança)
Hydraulic damping can smooth movement of brake linkages or release cylinders, but you must respect a critical rule: do not compromise emergency apply performance. For fail-safe brakes, slowing the apply event too much can reduce safety.
When hydraulic damping is used safely, it is usually configured as one-direction control using a flow control valve with a check-valve bypass:
- Restringir o fluxo na direção que você deseja desacelerar (geralmente "liberar/abrir" para reduzir o choque no início)
- Permitir fluxo livre na direção oposta ("aplicar/fechar") para manter a resposta de segurança rápida
Se você restringir o caminho de descarga (óleo retornando durante a aplicação), pode criar pressão de retorno e desacelerar a aplicação do freio—este é um erro comum na tubulação de freio hidráulico.
[Internal Link Placeholder] Link to your hydraulic piping layout article (return flow/back pressure/throttling).
7) Método de amortecimento #4: conformidade mecânica (acoplamentos, elementos torsionais) para gerenciar o impacto de retrocesso
Às vezes, o choque não é principalmente sobre o torque do freio—é sobre a rigidez do trem de força e retrocesso. Quando o torque reverte ou o freio se fixa, a folga nas engrenagens e acoplamentos "fecha" repentinamente, criando um pico de impacto. Adicionar conformidade controlada pode absorver parte desse impacto.
One practical component used in industrial drivetrains is an elastic jaw coupling (for example, our LMZ-I elastic jaw coupling), which introduces torsional elasticity and reduces peak impact. This can be especially helpful in travel and conveyor applications where repeated stops create cyclic shock.
[Internal Link Placeholder] LMZ-I Elastic Jaw Coupling (product page)
Important caution: compliance can improve shock behavior, but it can also increase angular displacement before torque builds. For precision positioning or safety holding, verify that added elasticity does not create drift, overshoot, or control instability.
8) Método de amortecimento #5: emparelhamento de fricção e condição da superfície (frequentemente ignorado, mas muito real)
Dois freios com o mesmo torque nominal podem ter comportamentos de choque muito diferentes porque as características de fricção são diferentes. Fatores práticos incluem:
- Grau do material de fricção (orgânico vs semi-metálico vs sinterizado) e como μ muda com a temperatura
- Acabamento da superfície do disco/tambor (muito áspero pode "agarrar"; muito suave pode vitrificar e então morder de repente)
- Alinhamento/folga (contato desigual cria um "pulso" durante o engajamento)
Se você está buscando redução de choque, confirme primeiro os fundamentos mecânicos: folga/clearance de ar correta, acabamento de superfície correto e sem arrasto. O amortecimento não pode corrigir um freio que está desalinhado ou contaminado.
9) Como verificar se você realmente reduziu o choque (meça, não adivinhe)
A frenagem suave deve ser verificada com dados. Um pacote de medição simples em campo é:
- Velocidade vs tempo (feedback de encoder ou VFD): confirme a forma da desaceleração
- Tempos de comando do freio vs velocidade: confirme que o freio não está se fixando em alta velocidade inesperadamente
- Aceleração (opcional) usando um pequeno acelerômetro na carcaça do redutor ou estrutura: pico g é um indicador útil de choque
- Tendência de temperatura após paradas repetidas: verifique se você não trocou choque por calor
Practical acceptance language many teams use internally: “No audible impact, no visible coupling backlash snap, peak acceleration reduced compared to baseline, and stabilized brake temperature does not increase.” Translate that into your own measurable thresholds during commissioning.
[Image Placeholder] Data example: baseline vs improved stop curve (speed-time) + corresponding temperature rise comparison.
Precisa de um plano de amortecimento para seu sistema de freio de guindaste ou transportador?
Se você compartilhar sua aplicação (guindaste, deslocamento, transportador), velocidade de operação, inércia estimada, paradas por hora e seu modelo de freio (por exemplo, YWZ13 ou SH), podemos recomendar uma abordagem prática: temporização do VFD, se a frenagem em duas etapas é justificada, como configurar a estrangulação hidráulica com segurança e quais medições registrar para provar a melhoria.
[Internal Link Placeholder] Contact our engineering team for braking shock reduction and system tuning support.